導電性セラミックアームと金属アームの比較:どちらの材質が適している?
-
2026-09-22 技術ニュース
導電性セラミックアームと金属アームの違いを詳しく比較します。半導体製造装置におけるウェーハ搬送用途を中心に、導電性、耐熱性、耐摩耗性、軽量性、加工性などの材料特性を分析し、それぞれのメリットや適用場面、選定時に考慮すべきポイントについて解説します。
はじめに
半導体製造、精密自動化装置、および真空装置において、ロボットアームはウェハ搬送や部品輸送の重要な構成要素として、高精度な動作、クリーン環境への適応、そして長期にわたる反復作業といったアプリケーション要件を満たす必要があります。
半導体装置技術の絶え間ない発展に伴い、従来の金属製ロボットアームに加え、先進的なセラミック材料を用いて製造された 導電性セラミックアームも、一部の超精密装置に徐々に採用されるようになってきました。
では、 の導電性セラミックアームと、従来の の金属アームとの間にはどのような違いがあるのでしょうか?それぞれの材料はどのような用途に適しているのでしょうか?装置メーカーは選定時にどのような要素を考慮すべきでしょうか?
の導電性セラミックアームとは?
導電性セラミックアームは、導電性セラミック材料を用いて製造された精密構造部品であり、通常、半導体装置、ウェーハ搬送システム、および清浄度や材料性能が要求されるその他の自動化装置に用いられます。
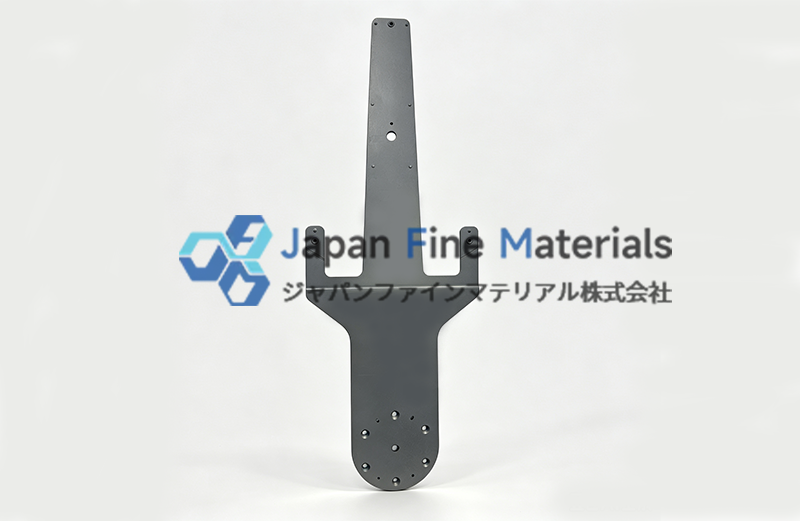
従来の絶縁セラミックとは異なり、導電性セラミックは材料の配合を調整することで、セラミック部品に一定程度の導電性を付与しつつ、セラミック材料本来の特性を維持しています。
代表的な材料には以下があります:
• 導電性アルミナセラミックス
• 炭化ケイ素セラミック
• 複合導電性セラミック
半導体装置において、 導電性セラミックアームは通常、以下の用途に使用されます:
• ウェーハ搬送ロボット
• 真空搬送システム
• 半導体検査装置
その主な役割は、装置の動作中にウェハーや精密ワークの把持、支持、搬送を行うことです。
の金属アームとは?
金属アームとは、金属材料を加工して製造された機械構造部品であり、自動化装置、ロボットシステム、および産業用設備で広く利用されています。
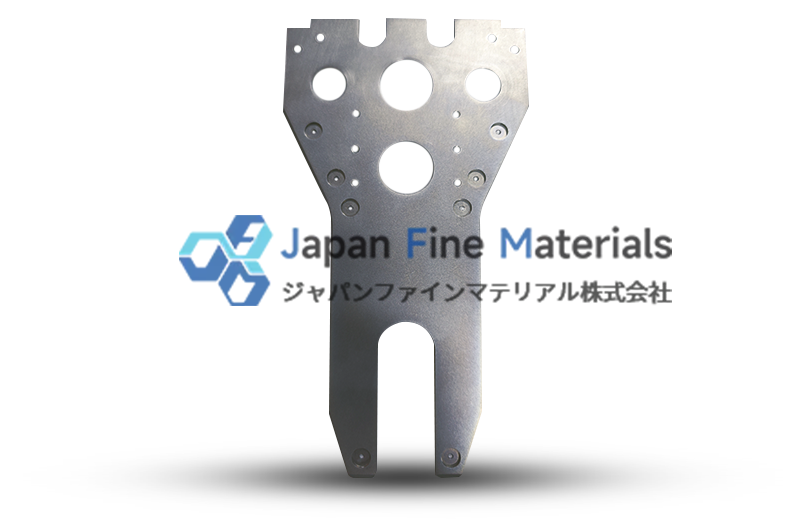
一般的な金属材料には、以下のものがあります:
• アルミニウム合金
• ステンレス鋼
• チタン合金
金属材料は加工性が良く、製造プロセスも確立されているため、多くの産業用設備において依然として一般的な選択肢となっています。
金属製アームには通常、以下の特徴があります:
• 成熟した加工技術
• 構造設計の柔軟性
• 材料の選択肢が広い
• 製造コストを比較的容易に管理できる
一般的な自動化設備や、材料性能への要求が比較的緩やかな用途環境においては、 の金属アームは依然として高い応用価値を有しています。
異なる材料体系
材料ごとに異なる特性があるため、どのロボットアームソリューションを選択するかは、設備の稼働環境、工程要件、および用途の目的を総合的に考慮して判断する必要があります。
|
VS |
導電性セラミックアーム |
金属アーム |
|
材料の種類 |
導電性セラミック材料 |
アルミニウム合金、ステンレス鋼などの金属 |
|
密度 |
通常は低い |
金属の種類によって異なる |
|
熱膨張特性 |
熱による寸法変化は比較的小さい |
金属によって異なる |
|
化学的安定性 |
一部の腐食環境に対して良好な耐性を示す |
材料および表面処理によって異なる |
|
導電性 |
材料設計によって調整可能 |
金属自体が導電性を有する |
|
加工方法 |
セラミック成形+精密加工 |
機械加工、鋳造など |
|
用途 |
半導体、真空、精密機器 |
自動化設備、産業機械 |
熱安定性
半導体製造プロセスにおいて、一部のプロセス装置は温度変化のある環境下で稼働する必要があるため、構成部材の熱的特性が装置の構造設計に影響を与えます。
セラミック材料は通常、熱膨張係数が低く、温度変化に伴う寸法変化が比較的小さいという特徴があります。
の導電性セラミックアームの場合、この特性により、温度変化が機械構造の寸法に及ぼす影響を低減できるため、精密な位置決めが要求される一部の装置に適しています。
これに対し、金属材料の熱膨張特性は材料の種類によって異なります。例えば:
• アルミニウム合金は熱伝導率が高いが、熱膨張係数は比較的高い
• ステンレス鋼は優れた機械的特性を有するが、重量や熱的特性については具体的な設計と併せて考慮する必要がある
|
VS |
導電性セラミックアーム |
金属アーム |
|
熱膨張係数 |
通常約 3–8 × 10⁻⁶/℃(セラミック材料の種類によって異なる) |
アルミニウム合金:約 20–25 × 10⁻⁶/℃、ステンレス鋼:約 10–18 × 10⁻⁶/℃ |
|
寸法安定性 |
熱膨張が小さく、精度が要求される一部の装置に適している |
温度変化に伴い、より顕著な寸法変化が生じる可能性がある |
|
高温用途 |
一部の高温、真空、および精密製造装置に使用可能 |
金属の種類や構造設計と併せて評価が必要 |
したがって、温度制御が比較的厳格な半導体装置においては、セラミック材料の方が一部の用途の要件により適している可能性があります。
粒子制御能力
半導体製造環境において、清浄度は装置設計プロセスにおいて重点的に考慮すべき要素の一つです。ウェハ表面は微細な粒子に対して敏感であるため、装置内部で使用される部品については、通常、材料自体の特性および加工品質を考慮する必要があります。
導電性セラミックアームはセラミック材料で製造されており、優れた材料安定性と耐摩耗性を備えています。精密加工と表面処理を経た後、微粒子の制御が求められる一部の半導体装置に使用可能です。
金属アームは成熟した加工技術を有していますが、長期にわたる動作過程において、金属表面は摩擦、酸化、摩耗などの要因の影響を受ける可能性があります。そのため、清浄度要件が厳しい用途環境では、通常、表面処理技術を組み合わせて最適化を行う必要があります。
実際の応用において、粒子管理は材料だけでなく、以下の要因の影響も受けます:
• 表面粗さ
• 加工精度
• 組立方法
• 使用環境
• 保守管理
したがって、材料の選定は、装置全体の設計と併せて評価を行う必要があります。
機械的特性
機械的強度と構造的安定性は、ロボットアームの設計において重要な要素です。
|
VS |
導電性セラミックアーム |
金属製アーム |
|
硬度 |
硬度が高く、例えばアルミナセラミックは約1500~2000 HV |
アルミニウム合金は約100~200 HV、ステンレス鋼は約150~500 HV(材料や加工方法によって異なる) |
|
強度の特徴 |
高い圧縮強度を有し、精密構造部品に適している |
良好な靭性と耐衝撃性を備えている |
|
重量特性 |
セラミックの密度は通常約3~4 g/cm³であり、軽量設計に寄与する |
アルミニウム合金は約2.7 g/cm³、ステンレス鋼は約7.8 g/cm³ |
半導体装置において、ロボットアームは通常重量は軽いものの高い精度が要求されるウェハーを搬送する必要があります。このような用途では、構造の剛性や寸法安定性に対する要求が高いため、セラミック材料の特性は一部の精密な用途の要件を満たすことができます。
電気的特性
半導体製造プロセスにおいて、静電気管理は装置設計の重要な要素の一つである。静電気の蓄積はウェハの処理プロセスに影響を与える可能性があるため、一部の装置では電荷制御のために導電性を持つ材料が採用されている。
導電性セラミックアームは、材料の配合設計により抵抗特性を調整可能にしており、静電気制御ソリューションを必要とする装置構造に応用できます。
これに対し、金属材料はそれ自体が優れた導電性を有していますが、一部の半導体装置の用途においては、金属イオンによる汚染リスク、表面処理の要件、および腐食環境への適応性も考慮する必要があります。
したがって、特定の半導体装置においては、導電性セラミック材料が適切な選択肢となり得る。
|
VS |
導電性セラミックアーム |
金属アーム |
|
導電性能 |
材料の配合を調整することで抵抗率を制御可能であり、一般的な範囲は約 10⁻²~10⁶ Ω・cm である(材料系によって異なる) |
金属自体は高い導電性を有しており、例えば銅は約 1.68 × 10⁻⁶ Ω・cm である |
|
抵抗制御 |
半導体装置の要件に応じて、適切な導電特性を設計可能 |
抵抗値が低いため、調整の余地は比較的限られている |
|
静電気管理 |
静電気放電制御が必要な一部の装置構造に適用可能 |
導電能力を有するが、装置設計と連携した電荷管理が必要 |
重量と構造設計
ロボットアームの重量は、装置の運動制御、応答速度、および全体的な構造設計に影響を与えます。
セラミック材料は一般的に密度が低いため、同じ構造サイズの場合、 の導電性セラミックアームは軽量であるという特徴があります。軽量な構造設計は、装置メーカーが以下を最適化するのに役立ちます:
• モーション制御ソリューション
• 駆動システムの設計
• 機械的負荷配分
金属材料は強度において優れた性能を発揮しますが、金属材料によって重量に顕著な違いがあります。例えば:
• アルミニウム合金は軽量であり、一部の軽量化設計に適している
• ステンレス鋼は耐食性に優れているが、重量は比較的重い
したがって、半導体ロボットシステムにおいては、ウェハのサイズ、動作方式、および装置の構造を総合的に考慮して選択する必要があります。
導電性セラミックアーム VS 金属アーム:どちらが優れているか?
導電性セラミックアームと 金属アームにはそれぞれ特徴があり、あらゆる用途に適した単一の材料は存在しません。実際の選定にあたっては、装置の種類、作業環境、および性能要件を総合的に考慮する必要があります。
半導体装置、ウェーハ搬送システム、または真空装置に適用する場合、清浄度、静電気制御、寸法安定性などの要素に注意を払う必要があり、 の導電性セラミックアームが材料の選択肢の一つとなります。
構造強度、加工のしやすさ、コスト管理をより重視する用途では、 金属アームは、すでに確立された実績があります。
|
VS |
導電性セラミックアーム |
金属アーム |
|
材料の種類 |
導電性セラミック材料(導電性アルミナ、炭化ケイ素セラミックなど) |
アルミニウム合金、ステンレス鋼、チタン合金などの金属材料 |
|
熱膨張特性 |
熱膨張係数が低く、約 3–8 × 10⁻⁶/℃であり、寸法変化は比較的小さい |
熱膨張係数は材料によって異なり、アルミニウム合金では約 20–25 × 10⁻⁶/℃ |
|
粒子制御 |
表面安定性が良好で、清浄度要件が比較的高い一部の設備環境に適している |
材料の選定と表面処理を組み合わせて粒子制御を行う必要がある |
|
硬度 |
硬度は比較的高く、例えばアルミナセラミックスでは約 1500–2000 HV |
硬度は比較的低く、例えばアルミニウム合金で約100~200 HV |
|
機械的特性 |
耐圧性能に優れ、精密構造用途に適している |
靭性が良好で、耐衝撃性に優れている |
|
重量 |
密度は通常約3~4 g/cm³ |
アルミニウム合金は約2.7 g/cm³、ステンレス鋼は約7.8 g/cm³ |
|
導電性 |
材料の配合を調整することで抵抗特性を制御でき、一部の静電気制御用途に適している |
金属自体は優れた導電性を有する |
|
代表的な用途 |
半導体装置、ウェハー搬送システム、真空装置、精密自動化装置 |
産業用ロボット、自動化装置、汎用機械構造 |
まとめ
導電性セラミックアームと 金属アームは、いずれも産業用設備において一般的な機械構造のソリューションですが、両者は材料特性や用途において明らかな違いがあります。
金属アームは、成熟した加工技術、優れた機械的特性、そして高い設計の柔軟性を活かし、多くの自動化設備で採用されている。
一方、導電性セラミックアームは、セラミック材料の特徴と導電性能を兼ね備えており、半導体装置、ウェハー搬送システム、および一部の精密製造環境においてその価値を発揮しています。
装置メーカーにとって、適切なロボットアームの材料を選択するには、単に材料そのものを比較するのではなく、装置の稼働環境、精度要件、清浄度要件、およびサプライチェーンの能力を総合的に考慮する必要があります。
JFMは、精密セラミック部品の研究開発・製造・供給の連携サービスに特化し、半導体装置や自動化装置などの分野向けに、 導電性セラミックアーム、 金属アーム、セラミック構造部品、およびカスタマイズされたセラミックソリューションを提供しています。
確立された供給リソースを基盤に、お客様の装置の稼働条件に合わせて、材料選定、構造設計から精密加工の実現に至るまで、連携サービスを提供し、アプリケーションの要件を満たすセラミックコンポーネントの開発を支援します。専門的な半導体装置向けの 導電性セラミックアームや 金属アームをお探しの場合は、JFMまでお気軽にお問い合わせください。製品情報やカスタマイズソリューションについて詳しくご案内いたします。